Allegro Hand V6 V
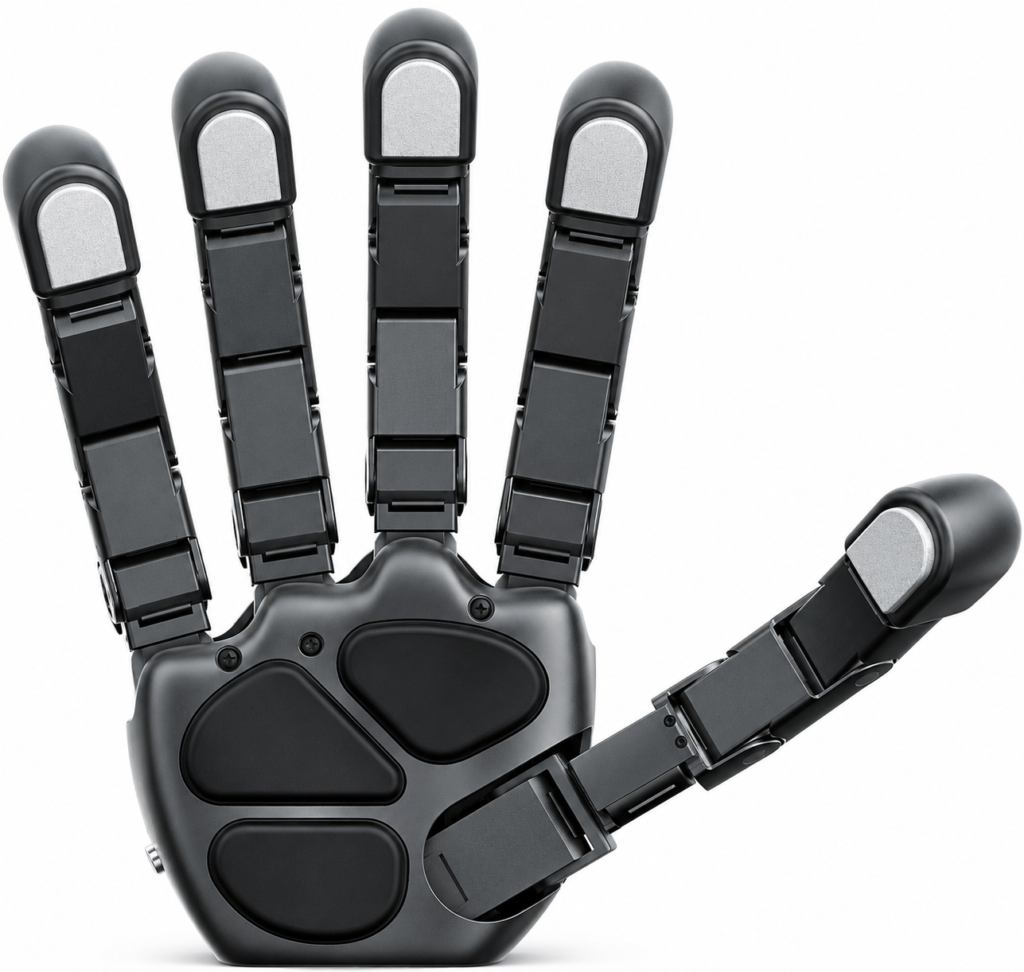
Hand with vision-based tactile and palm pressure sensing
A V6 hand that combines vision-based tactile sensing with palm pressure sensing for precise manipulation.
- Modbus
- Communication
- 5
- Number of Fingers
- Max. 15 kg
- Payload
- 1,150 g
- Weight
- Brand
- Wonik Robotics
- Type
- Robotic hands
- Industries
- Education
Overview
The Allegro Hand V6 V combines vision-based tactile sensing and palm pressure sensing to detect contact information. It offers current, position and stiffness control and Modbus connectivity.
Good for: Research labs, manipulation and grasping research, universities
Specifications
Manufacturer specifications
| Tactile sensing | Vision-based tactile sensing and palm pressure sensing |
|---|---|
| Control modes | Current, position, stiffness |
| Communication | Modbus |
| Number of Fingers | 5 |
| Type | DC Motor |
| Gear Ratio | 288.35:1 |
| Stall Torque | 0.92 Nm |
| Nominal Torque | 0.23 Nm |
| Payload | Max. 15 kg |
| Weight | 1,150 g |
| Interface | RS-485, Ethernet |
Applications
Grasping and manipulation research|Robot arm integration|Education and research